工业码垛环节长期面临一个难以破解的“不可能三角”:追求精度就要牺牲易用性,实现多场景适配又会抬高设备操作与维护门槛,保障人机安全就要降低运行效率,使得码垛工序成为制造企业产线末端最脆弱的一环。
科为机器人选择了一条从硬件架构到软件系统全链条自主攻关的技术路径,以协作码垛工作站KW1030D-1800与KW1040D-2000两款核心机型,对上述困局给出了系统性回应。
内核之解:以精度锚定码垛品质基准
依托动力学模型实时迭代轨迹参数,根据负载重量、作业距离、堆垛高度自动优化运动姿态与速度曲线,使其每一次抓取与码放都能保持轨迹一致性,从而确保垛型整齐、堆叠稳固,从根源上避免因定位偏差导致的货物坍塌与包装破损。实现平滑启停、匀速平移、准确落位的一体化作业。
图形化智控架构:以“零编程”重构运维范式
操作系统的革新,是科为协作码垛工作站最具颠覆性的技术差异点。设备搭载科为自研全中文图形化智能操作系统,搭配15.5英寸工业级触摸式操作屏,将传统工业机器人200余项参数简化为6项基础参数输入,支持手势滑动进行垛型三维预览与建模,普通工人仅需5分钟即可完成新任务配置。这一操作范式的转变,使设备调试周期较传统工业机器人大幅缩短,实现了“5分钟换产品,30分钟换产线”的柔性切换能力。
安全防护矩阵:以冗余设计构筑人机协同底线
本体感知层搭载10级防碰撞检测系统,机械臂在运行中可以感知外部接触力变化,当检测到外力碰撞时,本体快速响应降速停机,确保发生单一故障时不会丧失安全功能。为操作人员人身安全提供本质保障,同时避免箱体挤压破损、物料洒落造成的原料浪费与卫生隐患。让核心部件在复杂工况下也能长期稳定运行,为连续生产保驾护航。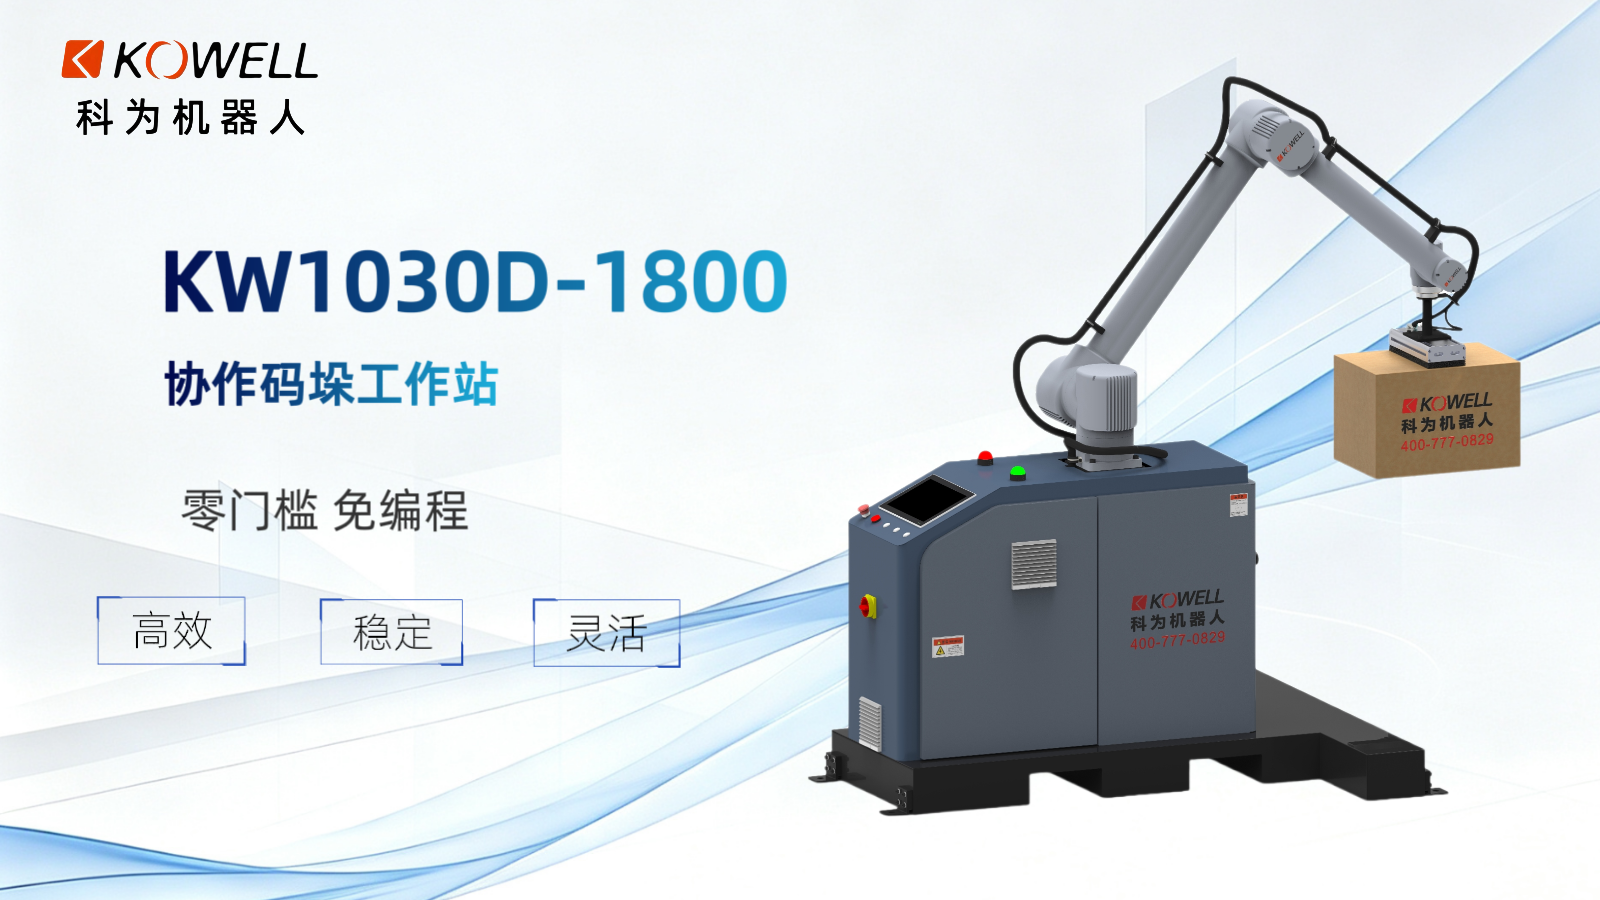
当工业机器人的操作门槛被降至“人人可编程、人人可运维”的水平,当一台工作站即可兼容多品种、多规格、多高度的码垛需求,码垛工序的自动化升级便不再是大型工厂的专属权利,而成为更多制造企业触手可及的能力延伸。在未来,科为机器人将持续深耕机器人本体研发与场景工艺沉淀,以技术落地赋能实体产业,助力企业构建具备快速响应能力的智能产线体系,为中国制造业智能化升级交出务实答卷。
|